電波を一切発しないステルスドローンや、あらかじめルートをプログラミングされて完全な電波サイレンス(無線不感)状態で飛来するドローンを、一体どうやって察知すればよいのでしょうか?
この現代の警備や防衛が直面する大きな難題に対し、フロリダ国際大学(FIU)、ブルックヘブン国立研究所、スリランカのルーフナ大学の共同研究チームが、従来の常識を覆す画期的な解決策を提示しました。自ら電波や探知波を放つことなく、ドローンのモーターから漏れ出る「極低周波(ELF)磁界」を静かに聴き取るという、全く新しい受動型(パッシブ)ドローン検知技術です。
わずか数百ドルという超低コストで構築でき、自らの位置を敵に晒すこともないこの革新技術。その驚くべきメカニズムと防衛・警備市場に与えるインパクトを徹底解説します。
ファームウェアでも隠せない「モーターの物理的な磁気フットプリント」
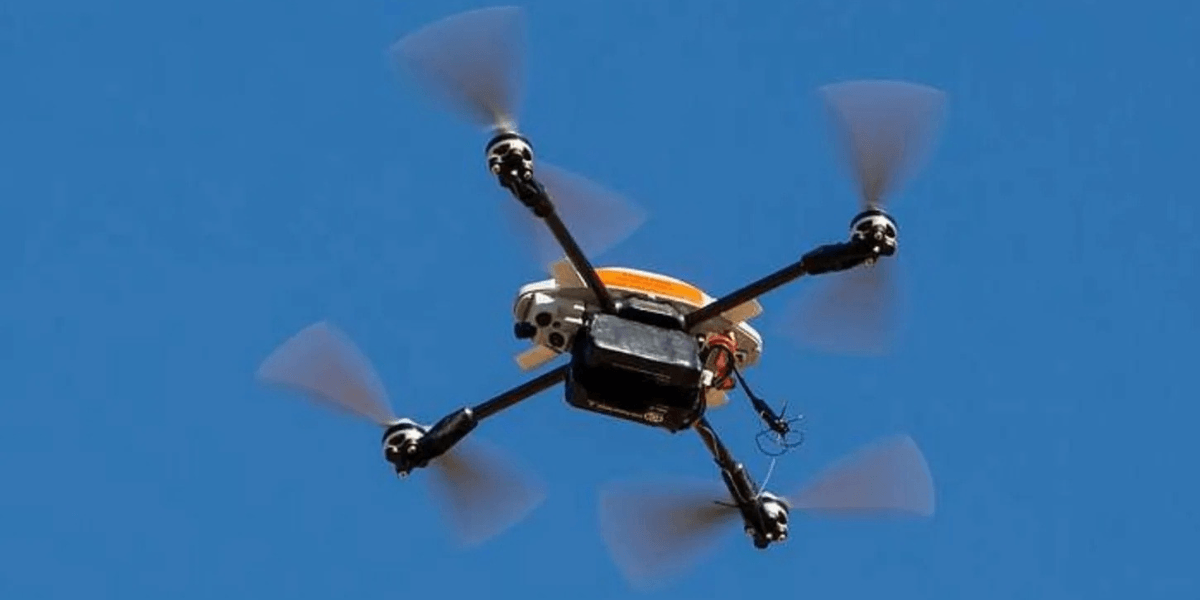
マルチローター型のドローンは、例外なくブラシレスDCモーターで駆動しています。このモーターは、固定されたコイルの周囲で希土類(レアアース)磁石のリングを高速回転させる構造を持ちます。磁石の周りはスチール製のシェルで覆われていますが、構造上、磁界の一部は必然的に外部へと漏れ出てしまいます。そしてその漏れは、モーターの回転数やその倍数に応じた周期的なパルスとなって空間に放たれます。
研究チームが代表的な空撮機であるDJI Phantom 3を用いて解析したデータによると、12個のコイルと14個の磁極を持つモーターの場合、1回転に1回、およびその14倍の周期で磁界パルスが発生し、シグナルは数百ヘルツから数キロヘルツの帯域に現れます。さらに、電力供給を制御する電子速度調整器(ESC)のスイッチング周波数(8kHzまたは16kHz)も固有のコンポーネントとして加わります。これらはすべて**極低周波(ELF帯)**に分類される物理現象です。
重要なのは、この検出方法がドローンの通信状態に一切依存しないという点です。
従来のRF(電波)検知器(DJI AeroScopeなど)は、ドローンと操縦機間の制御信号や映像伝送の電波を探知します。そのため、事前のプログラム通りに電波を発さず飛ぶドローンや、ウクライナの戦場で急速に普及した光ファイバー系FPVドローンのように通信電波を物理的に出さない機体に対しては完全に無力でした。
しかし、どれほど通信を切断し、どれほど巧妙にプログラムしようとも、モーターが回転する限り物理的な磁気の漏れを隠すことはできません。ファームウェアのアップデートで物理法則(ニュートン力学やマクスウェル電磁気学)をオフにすることは不可能だからです。
従来の検知技術が抱える「最大の弱点」を克服する
現在実用化されているドローン検知システムは、それぞれ運用上の致命的な課題を抱えています。
- レーダー検知: 自ら強烈な電波を発するため、センサー自体の位置を相手に露出してしまう。さらに運用には専門的なシステム支援を要する。
- RF(電波)検知: 無線信号を発しないドローンにはまったく反応できない。
- 音響(アコースティック)検知: 風切り音や都市ノイズなどの背景ノイズに極めて埋もれやすい。
FIUで本研究を率いるアジュナ・マダナヤケ(Arjuna Madanayake)教授は、既存技術が抱えるジレンマについて次のように指摘します。
“Every detection method currently in use gives something away.” (現在使用されているすべての検知方法は、何らかの情報を相手に与えてしまっている。)
自らの位置を露出するレーダーとは異なり、ELF受動受信機は自ら信号を発しないため完全に隠密運用が可能であり、専門的な運用支援を必要とせず連続運用(常時監視)が容易です。また、音響センサーのように環境ノイズで潰されることもありません。
この技術の登場は、市場の文脈からも極めて重要です。米国国防省(旧戦時省)は2027年度予算要求において、ドローンおよびアンチドローン技術に740億ドル(約11兆円規模)もの予算を投じる方針を示しています。こうした巨大な防衛市場において、わずか数百ドルの受動型センサーが果たす役割は極めて大きいと言えます。
AI(VGG16)が磁気画像からドローンの「機種」を判定する
このシステムの真価は、単にドローンの接近を捉えるだけでなく、ドローンの「機種」まで高精度に特定できる点にあります。
システムは以下のハードウェアとアルゴリズムのパイプラインで構築されています:
- 直径1メートル(3.3フィート)の円形ループアンテナ
- カスタムアナログフロントエンド
- 毎秒346万回(3.46 MHz)サンプリングするマイコン(Texas Instruments C2000)
- スペクトル相関関数(SCF)による信号処理(ノイズの中から周期構造を抽出し画像化)
- 画像認識AI「VGG16」によるディープラーニング解析
屋外実験において、このシステムは最大15メートル(49フィート)の範囲で最高98.5%の精度で小型ドローンを検知しました。さらに、3種類の商用ドローンと「ドローンなし(空)」の計4クラスを83.5%の識別精度で分類することに成功しています。
なお、重量250g未満のトイドローンや小型機はモーターが小さく磁気漏れが弱いため分類精度を下げる要因となりましたが、それでも最小級の微小ドローンであっても不可避な物理的痕跡を残すことが実証されました。(※ルーフナ大学のDilshara Herath氏らにより、これらの生の録音データや処理画像はIEEE DataPortに公開されています)。
マダナヤケ教授は、単に存在を知るだけでなく「機種まで識別すること」が極めて重要だと強調します。なぜなら、ドローンの機種によって搭載可能なペイロード(爆発物やカメラ等)や脅威レベルが劇的に異なるからです。
「射程15メートル」の真価——格子状(アレイ)監視が変える警備の未来
「検知距離が15メートル(49フィート)」という数値を聞いて、数キロメートルをカバーする大型レーダーと比べて短いと感じるかもしれません。しかし、この研究の急速な進化プロセスと将来の適用方法を見れば、その評価は一変します。
ハードウェアの劇的な進化(2022年 vs 2026年)
マダナヤケ教授と、当時はケース・ウェスタン・リザーブ大学に所属し現在はブルックヘブン国立研究所に在籍するスミヤジット・マンダル(Soumyajit Mandal)博士らは、2022年に初期プロトタイプを発表しました。
- 2022年初期型: 1メートル四方の木枠に18ゲージの磁気ワイヤを160ターン巻き付けた手作りのセンサーにJFETアンプを接続。AIは不使用で、Phantom 3が16フィート(約5メートル)離れた位置で回転する175Hz(10,500 rpm)のローターとその第14高調波をスペックトラム上で捉えるのが限界でした。
- 2026年最新型: 円形アンテナ、高速マイコンサンプリング、VGG16 AI分析を統合することで、検知距離を3倍の15メートル(49フィート)へと拡張し、機種識別まで実現しました。
「空間ELFセンシング」によるアレイ(格子状)監視網
そして、この技術の本当の強みは単体での長距離探知ではなく、安価なループセンサーを「格子状(アレイ)」に配置するアプローチにあります。
現在、マンダル博士(ブルックヘブン国立研究所)らのチームは、GitHub上にて*“Spatial ELF Sensing of Small UAS: Measured Signatures, Array Localization, and Vector Receiver Design”*(小型UASの空間ELFセンシング:測定シグネチャ、アレイ位置特定、およびベクター受信機設計)と題された最新のアレイ研究のコードリポジトリを公開しています。
変電所、刑務所、軍事基地、データセンターなどの重要インフラの周囲に、数百ドル程度の安価なループセンサーを網の目のように配置する(空間ELFグリッド)ことで、以下のようなメリットが生まれます。
- 完全なパッシブ警戒網: 敵にセンサーの位置を察知されない。
- 正確な位置特定: 複数ループの信号相関から、グリッド内を通過するドローンの詳細な侵入位置と移動ルートを算出。
- 圧倒的コストパフォーマンス: 数億円の大型アクティブレーダー1台に頼るリスクを排除し、低コストな分散型アレイで高密度の防護壁を構築。
まとめと今後の問いかけ
ドローン検知技術は今、「電波や音などの外部シグナルを追う時代」から、モーターの回転という「逃れられない物理現象(磁気漏れ)を追う時代」へと決定的なシフトを遂げようとしています。
どれほど通信を遮断し、ステルス化を図り、光ファイバーで制御されようとも、物理的にモーターを回して空中に浮遊する限り、その磁気フットプリントを完全に消し去る手段はありません。
自らの存在を暗闇に潜めながら、侵入者の物理的息遣いを確実に捉える「無言のセンサーネットワーク」。11兆円規模の防衛・セキュリティ市場が拡大を続ける中、この静かな磁気センシング技術は、未来の重要インフラ防護のあり方をどのように塗り替えていくのでしょうか。